
无人机遥测数据解析,机位坐标记录与经纬度精度提升指南
无人机遥测数据的核心构成与解析逻辑 无人机在飞行过程中产生的遥测数据是一组按时间戳排列的十六进制或十进制数值序列,其核心在于将传感器原始信号转化为可被地面站软件识别的协议帧。常
CATEGORY / 分类
这一类按「先设对、再拍稳」的顺序排,可以先用下面的标签筛,再逐篇看。
NOTES / 教程
本页 12 篇教程,每篇只解决一个问题:参数怎么设、机位怎么选、器材怎么护。
无人机遥测数据的核心构成与解析逻辑 无人机在飞行过程中产生的遥测数据是一组按时间戳排列的十六进制或十进制数值序列,其核心在于将传感器原始信号转化为可被地面站软件识别的协议帧。常
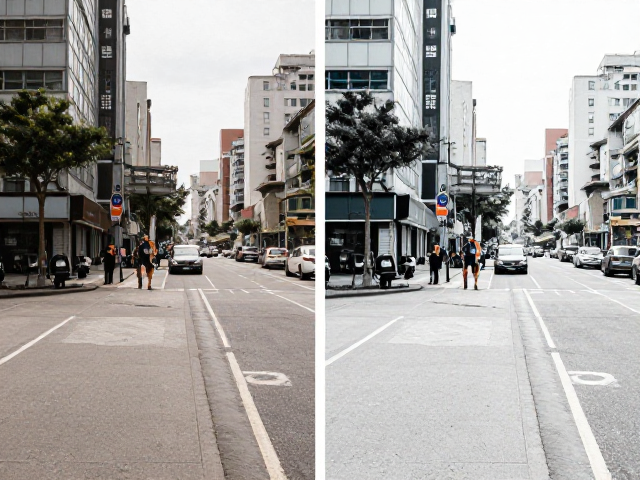
理解白平衡偏移的核心逻辑 白平衡偏移并非简单的颜色滤镜叠加,而是对相机传感器捕捉光线时色温与色调的修正。在城市街拍中,环境光往往复杂多变,霓虹灯的暖黄、天空的冷蓝以及建筑物的灰
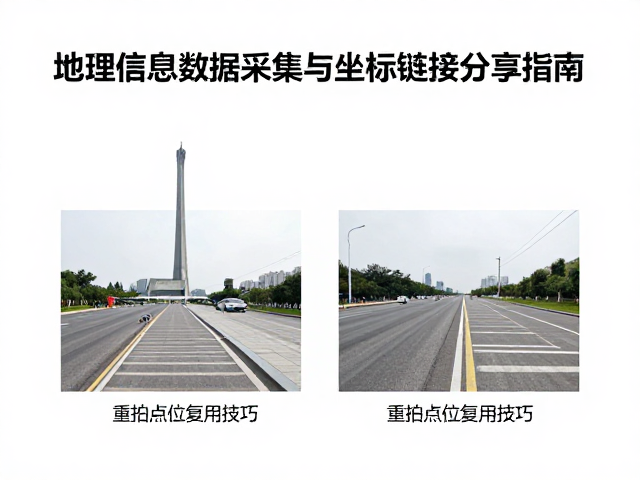
重拍点位复用的核心逻辑与场景解析 在地理信息数据采集的长期作业中,重拍点位复用是一套能够显著提升外业效率的关键技术手段。其核心在于利用历史采集数据与当前空间环境的关联性,通过高
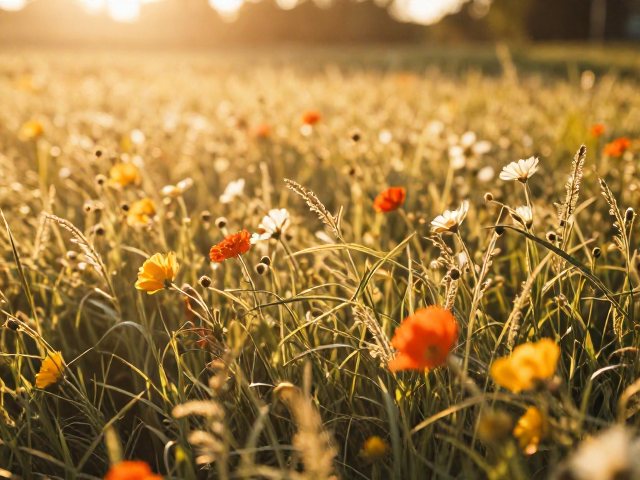
理解饱和度溢出的视觉陷阱 户外摄影中,过高的饱和度常常让画面显得廉价且失真。当光线强烈时,相机传感器容易捕捉到超出显示范围的色彩信息,导致树叶变成刺眼的荧光绿,天空呈现出不自然
ND减光镜的核心光学原理与曝光控制逻辑 中性密度(ND)减光镜本质上是一块具有均匀透光率的灰色滤光片,其核心作用并非改变色彩,而是像给相机镜头戴上墨镜一样,减少进入传感器的光线
风光构图案例:如何为全景照片添加晕影,打造电影级视觉张力 全景摄影在捕捉宏大叙事时,常因视野过于开阔而导致视觉焦点分散,观众的目光容易游离于画面边缘,难以在主体上停留。晕影(V
曝光参数计算器:逆光剪影与镜头透光率修正实战指南 逆光摄影中的剪影效果并非单纯依靠降低曝光补偿即可完美呈现,其核心在于对场景光比与光学介质特性的精确计算。当光源位于被摄主体后方
曝光三角的基础逻辑与ISO的核心作用 摄影曝光并非单一参数的调整,而是光圈、快门与ISO三者相互制约的动态平衡过程。ISO作为感光元件对光线的敏感程度指标,直接决定了画面在既定
ND滤镜参数换算与EV值转换指南 中性密度(ND)滤镜的核心作用是不改变光线色温,仅通过物理衰减进光量来延长快门速度或扩大光圈,其标称数值通常表现为倍率或密度值。常见规格如ND

星空曝光参数计算的核心逻辑 天文摄影中的曝光并非简单的亮度叠加,而是基于传感器动态范围与光子统计特性的精密计算。基础公式通常表现为曝光时间等于目标信噪比除以天空背景亮度与量子效
蓝调时刻的光线特征与地理关联 蓝调时刻(Blue Hour)是指日出前或日落后,太阳位于地平线下6度至18度之间时,天空呈现出深邃蓝色的特定时段。这一过程通常持续20到40分钟
月亮相位与升起落下时间查询 天文数据的获取通常依赖于高精度算法,这些算法基于地球、月球和太阳的相对位置计算得出。主流的天文数据库如美国海军天文台(USNO)或国际天文联合会(I
该方向暂时没有教程,换个筛选看看。
SUBCATEGORIES / 细分
先选你此刻要解决的问题,再进对应方向;每个方向下的教程都按时间倒序排列。
WHY THIS LIST / 说明
「户外摄影实用工具」共收录 331 篇教程,分成 户外曝光数值计算工具(64 篇)、户外黄金光线测算工具(62 篇)、户外拍摄参数模拟工具(60 篇)、滤镜成像效果对照表(59 篇)、户外机位坐标记录工具(45 篇)、户外构图参考素材库(41 篇) 等 6 个方向。户外摄影的判断大多有明确依据:光圈快门 ISO 是范围而不是定值,机位决定能看到什么,养护决定器材能陪走多远。
教程里的参数是常见起点,实拍按现场光线微调;出行遵守当地管理规定与安全要求,不去未开放区域。本站不销售器材、不组织外拍活动,只整理可以复现的流程与判断依据。
KEEP GOING / 继续
这一类看完,相邻的分类同样是按问题拆开的教程。
 户外摄影新手入门
 光影与参数调控