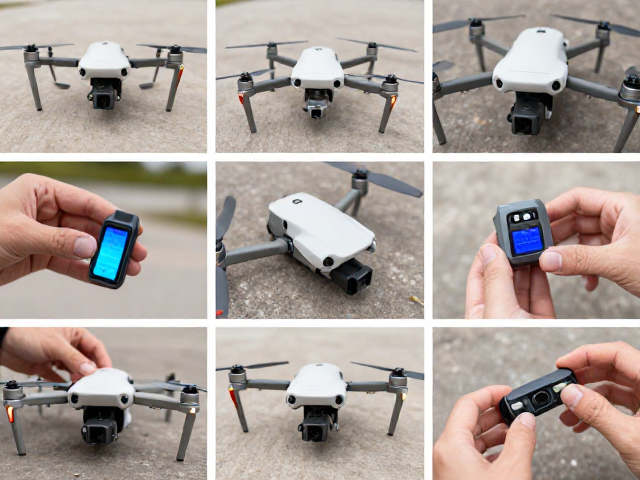
除了电量数值,电池接口的清洁度与连接紧密程度同样会引发不可预知的空中断电风险。使用干燥的软布擦拭电池触点及机身接口,确保无氧化层或灰尘堆积,这能有效降低接触电阻,保障供电稳定。在确认电量充足且接口正常后,需重点排查机身结构。无人机在运输或过往飞行中,螺旋桨、云台保护罩或机身螺丝可能出现细微松动。这些松动在高空风阻或云台高速转动时会被放大,进而干扰视觉传感器或惯性测量单元(IMU)的数据采集,直接破坏全景照片的光学对齐基准。
机械结构紧固与传感器校准
针对机身可见的紧固件,应使用配套的专用螺丝刀对云台云台臂、电机座以及机身连接处进行逐一紧固。操作时需遵循对角线拧紧的原则,避免受力不均导致卡扣变形,同时不可过度用力以免滑丝。对于带有快拆结构的配件,如ND滤镜或外接存储卡槽,需确认其卡扣已完全锁死,防止因震动脱落遮挡镜头或造成机身重心偏移。机械结构的稳固是获取高分辨率全景素材的前提,任何非设计预期的晃动都会在拼接软件中表现为难以消除的接缝瑕疵。
在机械检查完成后,需执行传感器校准流程以消除因部件应力释放带来的误差。启动无人机的指南针校准程序,并在远离高压线、大型金属物体及强磁场干扰的空旷区域进行。校准过程中,需严格遵循机身提示的角度缓慢旋转机身,确保传感器能完整构建周围环境的磁场模型。此外,检查光学镜头表面是否有指纹、油污或细微划痕,这些物理瑕疵在广角镜头边缘会产生光晕或散射,严重影响全景图像的纯净度。确认所有电子系统与机械部件处于最佳工作状态后,方可进行预拍摄测试,验证云台俯仰与横滚的响应是否跟手且无延迟。