无人机云台水平校准的基础逻辑与工具准备
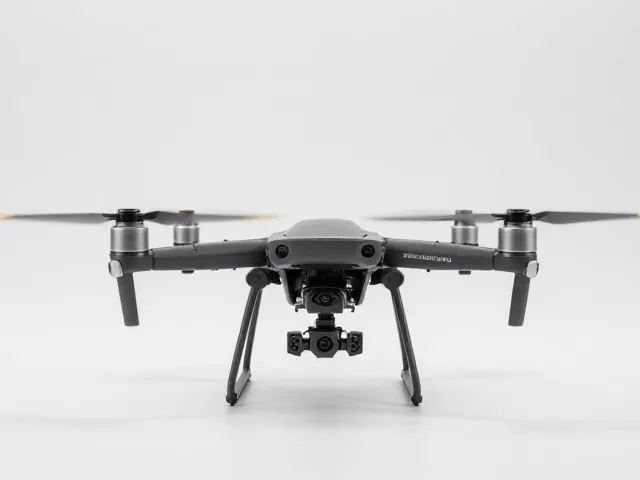
无人机在飞行过程中出现画面抖动或重心偏移,往往源于云台电机与机身中轴线的微小偏差。这种偏差在静止状态下不易察觉,但在高速移动或强风环境下会被放大,导致图传画面出现非预期的旋转或倾斜。校准的核心目的并非单纯调整软件参数,而是通过物理层面的几何修正,使云台三轴(俯仰、横滚、偏航)在理想状态下与无人机机身轴线保持严格的垂直或平行关系。
进行校准前,需准备高精度的电子水平仪或带有高精度气泡的水平尺,以及标准的十字螺丝刀套装。部分高端机型配备专用校准APP,但物理校准仍是基础且不可回避的步骤。确保无人机放置在完全水平的硬质地面,避免草地或不平石板造成的初始误差。若使用电子水平仪,需确认其精度等级至少达到0.01度,因为肉眼难以分辨小于0.5度的细微偏差,而这0.5度正是导致长距离拍摄画面漂移的关键因素。
机械重心调节与张开腿部的几何优化
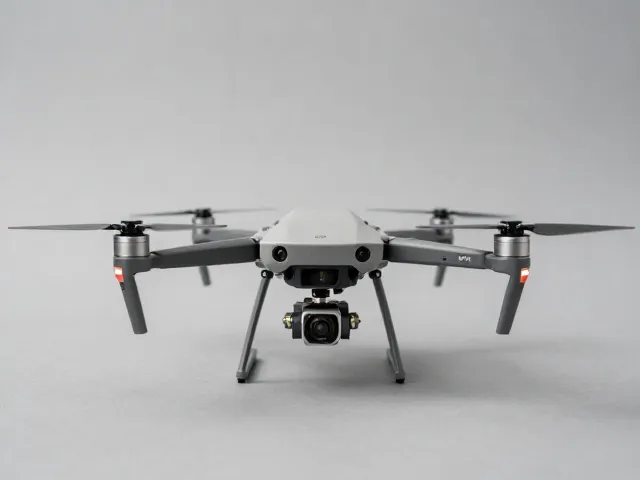
传统观点常将重心不稳归咎于电池或负载分布,实际上,起落架(腿部)的开合角度会显著改变无人机的底盘支撑三角形面积,进而影响整体稳定性。当腿部张开角度过大时,虽然静态支撑面积增加,但会抬升机身重心,增加空气阻力并降低抗风性;角度过小则可能导致机身散热受阻或碰撞风险增加。优化腿部角度并非追求极端的展开或收缩,而是寻找机身重心投影点与支撑点中心的最优匹配区间。
在实际操作中,可通过调整腿部关节的限位块或使用可调节式碳纤维腿套来实现角度微调。对于多旋翼无人机,建议将腿部张开至制造商推荐的最大安全角度,以确保在地面静止状态下,机身重心垂直线落在四个脚垫构成的矩形中心。若发现无人机在悬停时会缓慢向一侧漂移,需检查腿部连接轴是否存在磨损或松动,这会导致腿部在受力时发生形变,破坏原有的几何平衡。通过精确计算重心位置,配合腿部角度的标准化设定,可从根本上消除因结构不对称引发的隐性重心偏移。
云台电机PID参数与水平零位校准流程
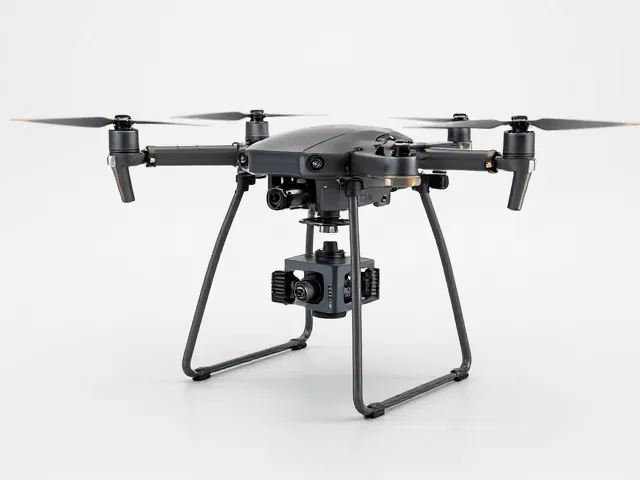
物理结构稳定后,需进入软件层面的零位校准。此步骤旨在消除云台电机在零度位置时的残余扭矩。操作时,保持无人机水平固定,通过遥控器或APP进入云台设置菜单,执行“水平校准”或“零位校准”程序。校准过程中,云台会自动进行小幅度的往复运动,以检测各轴在零度附近的电压平衡点。若校准后画面仍存在轻微抖动,需检查电机轴心是否有异物卡滞,或云台减震球是否老化变硬,这些物理损耗会直接干扰电子传感器的判断。
水平校准完成后,需进行动态测试以验证效果。在无风环境下进行定点悬停,观察图传画面是否随机身微小晃动而出现滞后性摆动。若画面稳定,说明水平校准成功;若画面仍有周期性摆动,可能需要进一步调整云台阻尼参数。需注意,阻尼过大会导致云台反应迟钝,无法及时抵消机身震动;阻尼过小则会放大高频震动。理想的状态是云台能迅速锁定目标,同时像弹簧一样吸收机身传来的低频震动,实现画面的绝对平滑。
长期维护与稳定性验证
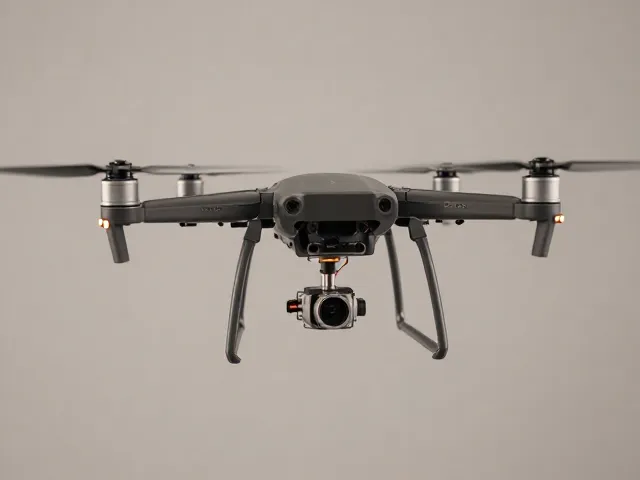
无人机在频繁起降和运输过程中,云台结构极易因震动发生微观位移。因此,水平校准不应是一次性任务,而应纳入定期维护清单。建议每经过20次飞行或遭遇剧烈颠簸后,重新执行水平校准。检查云台电机连接线缆是否因长期弯折出现接触不良,这会导致某一阵面供电不稳,引发画面卡顿或偏移。同时,保持云台保护罩清洁,避免灰尘堆积影响角度传感器的读数精度。
验证稳定性时,可进行多角度拍摄测试。分别进行垂直向下、水平向前及倾斜45度角的拍摄,观察画面边缘是否有畸变或拉伸。若各角度画面均保持线条平直,无肉眼可见的抖动,则表明重心与云台水平度已达到最佳状态。通过这种严密的物理结构优化与严密的软件校准结合,可有效解决因重心不稳导致的飞行隐患,提升航拍作品的视觉质量与飞行安全性。